Microduck — двуногий робот от Pollen Robotics и Hugging Face: 25 сантиметров, 800 граммов, $399. Движения не прошиты вручную: их обучают в MuJoCo через PPO, переносят в ONNX и гоняют на борту на 50 Гц. Софт открыт под Apache 2.0, железо закрыто. На GTC Berlin утку тренировали агенты NVIDIA на RTX Spark.
Двадцать пять сантиметров, восемьсот граммов и четыреста долларов. Microduck выглядит как игрушка с полки, но под пластиком стоит полноценный стенд для обучения роботов: пятнадцать сервоприводов, лидар, камера и открытый пайплайн обучения с подкреплением.
Утку сделали Pollen Robotics и Hugging Face, а на GTC Berlin её показала NVIDIA: агенты на RTX Spark тренировали модель движения через Isaac Lab и Nemotron. Разбираем, что внутри, как это работает и кому нужно.
Что это такое
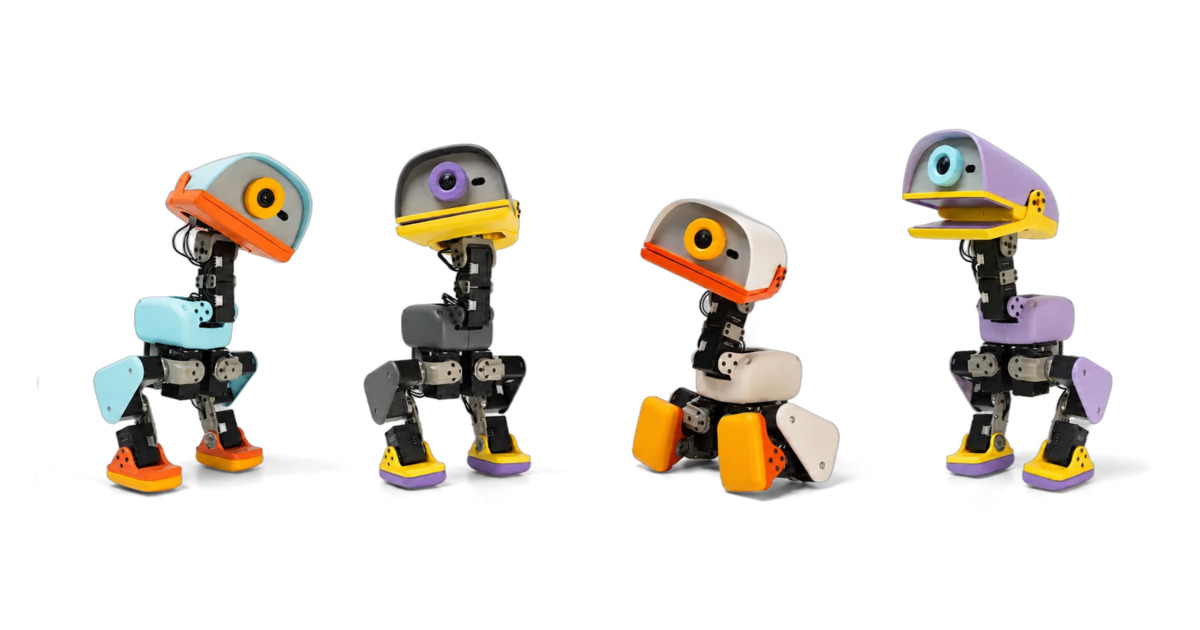
Microduck — двуногий робот высотой 25 сантиметров и весом около 800 граммов. Продаётся за $399, старт поставок запланирован до конца 2026 года. Четыре цвета: кремовый, графитовый, лавандовый и небесный.
В комплекте идёт геймпад и семь уже обученных навыков. Утка ходит, садится, встаёт после падения, наклоняется и поднимает предметы клювом, пинает мяч. С дополнительным набором колёс катается на роликах.
Отдельный набор за $39 добавляет два ролика, мяч, лазерную указку и NFC-метки. Это не обязательные аксессуары, но именно они открывают половину демонстраций из промо.
Что внутри
Железо собрано из недорогих комплектующих, и это часть замысла. Мозг — Rockchip RK3566 с 1 ГБ оперативной памяти и 32 ГБ хранилища, плюс Wi-Fi и Bluetooth. Питание — съёмная батарея NP-F550 примерно на час работы.
Сенсоры: широкоугольная камера, компактный ToF-лидар 8×8, два IMU, микрофон и динамик. Плюс две NFC-антенны, одна в голове, вторая в клюве. Пятнадцать сервоприводов двигают ноги, шею, голову и клюв.
Никакой экзотики вроде Jetson. Всё это работает на дешёвом ARM-процессоре, потому что основная нагрузка — не inference большой модели, а контроль позы на 50 герцах.
Как утка учится
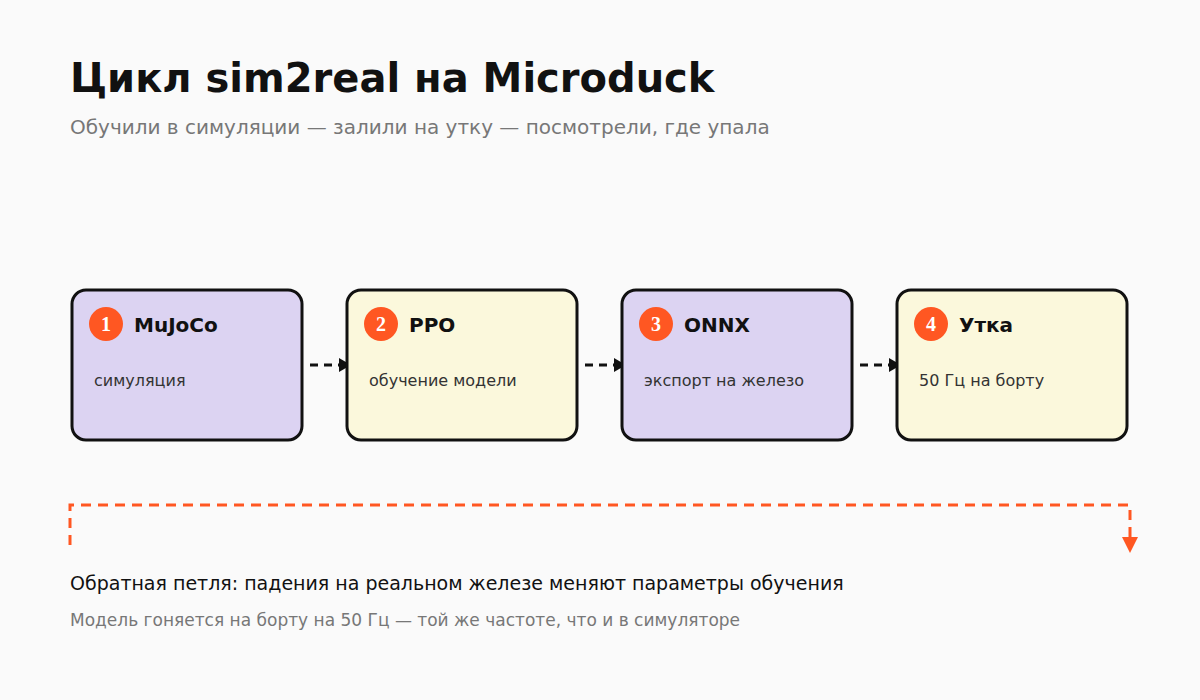
Движения не написаны вручную. Их тренируют в симуляторе MuJoCo: модель учится ходить методом PPO, а затем переносится на железо через экспорт в ONNX. На борту контроллер гоняет эту модель на 50 герцах, то есть на той же частоте, на которой она обучалась.
Чтобы модель не развалилась на реальном роботе, в обучении применяют domain randomization: случайно меняют трение, массу, задержки и освещение. Модель учится не одному идеальному движению, а семейству похожих, и выживает на реальном железе.
Весь цикл выглядит так: обучение в MuJoCo, экспорт в ONNX, заливка на утку, наблюдение за падениями, правка параметров, повторное обучение. Именно этот цикл и продают за $399.
Что открыто, а что нет
Открыт софт. На GitHub лежат два репозитория: microduck с бортовым рантаймом и microduck_rl с обучением, симулятором и рецептом sim2real. Лицензия Apache 2.0, можно смотреть, менять и использовать в своих проектах.
Закрыто железо. Механические и электрические схемы в открытый доступ не выкладывали, поэтому повторить корпус и плату по репозиторию не получится. Это стоит помнить: «открытый робот» здесь означает открытый стек обучения, а не открытое производство.
При чём тут NVIDIA
На GTC Berlin 21 октября NVIDIA показала, как агенты на RTX Spark тренируют Microduck. В демонстрации использовались Isaac Lab для симуляции, Hermes Agent для оркестрации и Nemotron 3.5 Bolt 74B как модель.
В финале презентации на сцену вышли четыре утки: они садились, вставали и пытались сделать сальто. Формально это демо локального ИИ, но по сути — реклама цикла: обучил в симуляции, проверил на железе, дообучил.
Для владельца утки это значит, что инфраструктура обучения не экзотическая. Тот же Isaac Lab и те же модели доступны на обычном RTX-компьютере.
Сколько это стоит на самом деле
Сама утка — $399 до налогов и доставки. Набор с колёсами и мячом — ещё $39. Батареи и расходники продаются отдельно, цены зависят от региона.
Дальше начинается то, о чём не пишут в промо: обучение требует GPU и времени. Одна модель ходьбы тренируется часами, а чтобы получить устойчивую походку, нужно несколько итераций. На ноутбуке это займёт вечер, на одной видеокарте — пару часов.
Поставки заявлены в США, Канаду, ЕС, Великобританию, Норвегию, Швейцарию, Японию и Южную Корею. В Россию официальных поставок нет, это стоит учитывать до покупки.
Где грабли
Первое: утка не игрушка для ребёнка. Это устройство с открытым кодом и хрупкой механикой, которому нужен взрослый с ноутбуком.
Второе: час работы от батареи. Для демонстраций хватает, для длинных экспериментов нужен запасной аккумулятор.
Третье: закрытое железо. Если сломается сервопривод или плата, чинить придётся через производителя, а не по открытым схемам.
Четвёртое: sim2real всё ещё боль. Модель, которая идеально ходит в MuJoCo, на ковре может завалиться набок. Настройка рандомизации — это отдельный навык.
Итог
Microduck — не про утку. Это самый дешёвый способ потрогать физический ИИ: обучить модель в симуляции, залить на железо и увидеть, как она падает. За $399 такой цикл перестаёт быть привилегией лабораторий.
Если собираете контент про ИИ и автоматизации, разборы таких штук и готовые схемы выходят в Telegram-канале N2D2 AI.